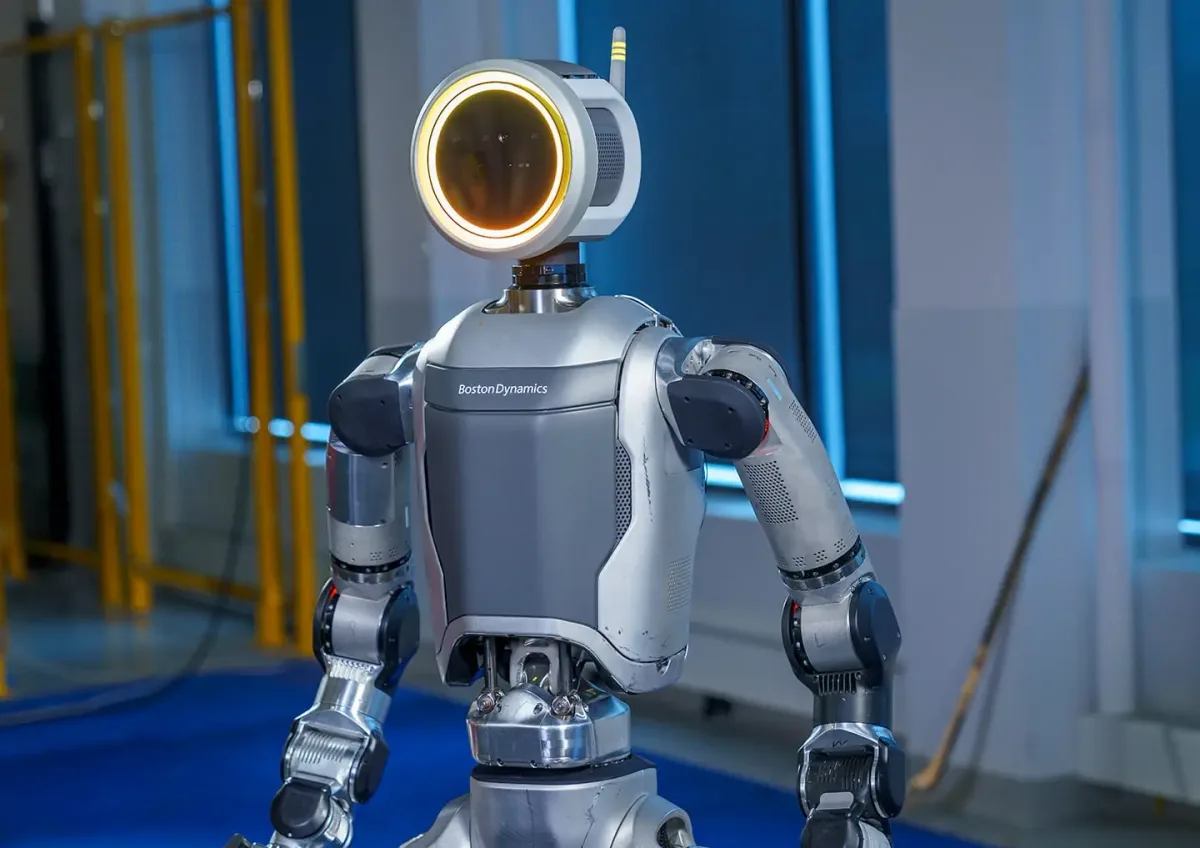
Les 16 et 17 avril 2024, Boston Dynamics a publié coup sur coup deux vidéos qui résument à elles seules un basculement historique. La première montrait le vieil Atlas hydraulique se relever une dernière fois, dans un adieu presque théâtral : après plus de dix ans de service, la machine qui avait appris à sauter, à faire des saltos arrière et à parcourir des parcours d'obstacles tirait sa révérence. La seconde, diffusée dans la foulée, révélait son successeur : un Atlas entièrement électrique, plus souple, plus silencieux, aux articulations capables de rotations que le corps humain ne connaîtra jamais. En moins de vingt-quatre heures, l'un des robots humanoïdes les plus célèbres du monde changeait de nature. Cet article raconte cette anatomie, brique par brique — et surtout ce qu'elle permet aujourd'hui, sur le terrain, dans les usines qui attendent ces machines.
L'histoire d'Atlas est celle d'un long apprentissage. Née dans un laboratoire financé par la recherche militaire américaine, la machine était au départ une plateforme d'expérimentation pure, sans autre objectif que de repousser les limites de la locomotion bipède. Elle est devenue, en 2026, un produit industriel dont les premières unités partent en usine. Comprendre ce parcours, c'est comprendre comment un robot humanoïde fonctionne réellement : ses muscles, ses sens, son cerveau embarqué, et la place qu'il occupe dans une course technologique qui rassemble aujourd'hui les plus grands noms de l'automobile et de l'intelligence artificielle.
Un mot de méthode avant de commencer. Beaucoup de choses circulent sur Atlas, entre vidéos spectaculaires et fiches techniques approximatives. Les chiffres et les faits présentés ici proviennent des communications officielles de Boston Dynamics, de la presse technique spécialisée et des annonces vérifiées de 2024 à 2026. Quand une donnée n'est pas confirmée par une source solide, elle est présentée comme telle. C'est la règle de ce média : on privilégie ce qui se vérifie.
D'un projet de recherche à un robot de terrain
Atlas n'est pas apparu du jour au lendemain. Boston Dynamics, fondée en 1992 comme essaimage du Massachusetts Institute of Technology, a passé deux décennies à étudier la locomotion des machines à pattes avant de dévoiler son humanoïde. Le robot a été présenté publiquement le 11 juillet 2013, développé avec le financement et la supervision de la DARPA, l'agence de recherche du département américain de la Défense. Sa mission d'origine était limpide : servir de plateforme physique pour le DARPA Robotics Challenge, une compétition pensée après l'accident nucléaire de Fukushima pour faire progresser la robotique d'intervention en milieu difficile.
Cette première version d'Atlas était une machine hydraulique impressionnante et encombrante. Elle mesurait environ 1,88 mètre et pesait aux alentours de 150 kilogrammes, animée par vingt-huit degrés de liberté actionnés par un circuit de fluide sous pression. À ses débuts, elle savait à peine marcher et grimper, et devait rester reliée à une alimentation externe. Les démonstrations de l'époque, où le robot encaissait un coup de projectile tout en gardant l'équilibre sur une jambe, relevaient de la prouesse expérimentale plus que de l'application concrète.
La décennie des acrobaties
C'est dans les années qui ont suivi qu'Atlas a construit sa légende. Boston Dynamics a fait le choix d'un développement public, diffusant régulièrement des vidéos qui documentaient les progrès de la machine. En novembre 2017, Atlas réalisait un salto arrière — une figure d'une difficulté considérable pour un robot bipède, tant elle exige de coordination et de gestion de l'équilibre. En septembre 2019, il enchaînait une véritable routine de gymnastique : appuis renversés, roulades et rotations liés en une séquence fluide. Suivirent des parcours de parkour, des sauts entre plateformes, des danses coordonnées à plusieurs machines.
Ces démonstrations avaient une fonction précise. Chaque figure servait de banc d'essai pour les algorithmes de contrôle du mouvement, cette couche logicielle qui décide, des dizaines de fois par seconde, comment répartir la force dans chaque articulation pour maintenir la stabilité. Réussir un salto arrière n'a rien d'une figure ornementale : c'est la preuve qu'un système sait anticiper les forces d'inertie, planifier une trajectoire complète du corps et exécuter le tout sans perdre l'équilibre à l'atterrissage. La spectacularité était réelle, mais elle servait la recherche.
Le vieil Atlas hydraulique n'a jamais été un produit. C'était un laboratoire ambulant, conçu pour démontrer qu'un robot bipède pouvait bouger avec l'aisance d'un athlète. Ce pari-là, il l'a gagné.
Reste que cette machine restait, par nature, un objet de recherche. L'hydraulique offre une puissance remarquable, mais elle a un revers : circuits de fluide sous haute pression, entretien fréquent, risque de fuites, bruit important, complexité mécanique élevée. Un tel système peut éblouir dans une vidéo, mais il se prête mal à un déploiement prolongé sur une chaîne de production, où l'on attend fiabilité, propreté et maintenance légère. Pour franchir le pas vers l'usage réel, il fallait changer de motorisation. C'est exactement ce que Boston Dynamics a décidé de faire.
Le passage à l'électrique : pourquoi tout a changé
Le 16 avril 2024, Boston Dynamics a officialisé le retrait de l'Atlas hydraulique ; dès le lendemain, le 17 avril, l'entreprise présentait une version entièrement électrique. Ce n'était pas une simple mise à jour : c'était une refonte complète de l'architecture physique du robot. Là où l'ancienne génération dépendait de vérins et de pompes, la nouvelle repose sur des actionneurs électriques — des moteurs couplés à des systèmes de transmission — logés directement dans les articulations.
Ce choix résout d'un coup plusieurs limites de l'hydraulique. Plus de fluide à mettre sous pression, donc pas de fuites à surveiller ni de circuit à purger. Un fonctionnement nettement plus silencieux. Une maintenance allégée. Et surtout, une précision de commande accrue : un moteur électrique se pilote finement, ce qui autorise des mouvements à la fois puissants et délicats. Boston Dynamics résume l'ambition en une phrase directe : le nouvel Atlas sera « plus fort, avec une amplitude de mouvement supérieure à toutes nos générations précédentes ».
À retenir. Le passage à l'électrique n'est pas une mise à niveau, c'est un changement de nature. En remplaçant les vérins hydrauliques par des actionneurs électriques logés dans les articulations, Atlas devient silencieux, sans fuite et finement pilotable — précisément les qualités que l'on attend d'une machine destinée à travailler sur une chaîne de production.
Des articulations qui dépassent le corps humain
L'un des partis pris les plus frappants de l'Atlas électrique tient à sa conception articulaire. L'entreprise l'a formulé sans détour : le robot n'a aucune raison d'être « contraint par l'amplitude de mouvement d'un humain ». Ses articulations pivotent sur des rotations complètes, ce qui lui permet d'adopter des postures et des trajectoires impossibles pour un corps biologique. Dans les premières vidéos, on voit Atlas se relever depuis une position au sol en pliant ses jambes vers l'arrière selon un angle proprement inhumain, puis pivoter le buste à 180 degrés pour repartir dans la direction opposée sans déplacer ses pieds.
Une articulation humaine est contrainte par les ligaments et la structure osseuse. Celle d'Atlas, pilotée par un actionneur électrique, peut tourner sans butée mécanique — d'où des postures inaccessibles à un corps biologique.
Cette liberté articulaire n'est pas un gadget. Sur une chaîne de production, elle se traduit par une efficacité concrète : là où un opérateur humain doit contourner un obstacle ou se retourner entièrement, le robot peut simplement faire pivoter la partie de son corps concernée. La conception ne cherche pas à imiter l'humain, mais à optimiser le mouvement pour la tâche. C'est un renversement de perspective intéressant : le robot humanoïde adopte une silhouette proche de la nôtre pour s'insérer dans des environnements pensés pour nous — mêmes portes, mêmes escaliers, mêmes établis — tout en s'affranchissant de nos limites biomécaniques dès que cela sert la performance.
Le tableau ci-dessous résume ce que le passage de l'hydraulique à l'électrique change concrètement dans l'anatomie du robot.
| Critère | Atlas hydraulique (2013-2024) | Atlas électrique (depuis 2024) |
|---|---|---|
| Motorisation | Vérins et pompes sous pression | Actionneurs électriques dans les articulations |
| Amplitude de mouvement | Proche de l'humain | Rotations complètes, au-delà de l'humain |
| Niveau sonore | Élevé (pompes hydrauliques) | Nettement réduit |
| Maintenance | Lourde (fluide, fuites, circuits) | Allégée, sans fluide |
| Vocation | Plateforme de recherche | Produit industriel |
| Statut en 2026 | Retiré du service | En production, premiers déploiements |
Un point de vocabulaire, pour la clarté : quand on parle d'« actionneur », il faut entendre l'équivalent d'un muscle robotique. C'est l'organe qui transforme l'énergie — ici électrique — en mouvement mécanique au niveau d'une articulation. La qualité de ces actionneurs conditionne tout : la force disponible, la finesse du geste, l'efficacité énergétique, la durabilité. On verra plus loin que Boston Dynamics a fait de leur conception un axe stratégique majeur, au point d'y associer un partenaire industriel de premier plan.
Anatomie détaillée du nouvel Atlas
Deux ans après cette annonce fondatrice, Atlas a franchi une étape décisive. Le 5 janvier 2026, lors du salon CES de Las Vegas, le directeur général de Boston Dynamics, Robert Playter, a dévoilé la version de production du robot. Pour la première fois, la machine n'était plus présentée comme un projet de recherche mais comme un produit prêt à travailler. Cette version commerciale offre une fiche technique précise, que les communications officielles et la presse spécialisée ont documentée. Détaillons ses grands organes.
Le squelette et les muscles : force et mobilité
Le nouvel Atlas revendique cinquante-six degrés de liberté. Concrètement, cela signifie cinquante-six axes de mouvement indépendants répartis dans tout le corps — chaque degré de liberté correspondant à une possibilité de rotation ou de flexion pilotée séparément. Plus ce nombre est élevé, plus le robot peut adopter de postures et de gestes variés. C'est le double du chiffre de l'Atlas hydraulique d'origine, qui en comptait vingt-huit, et cela témoigne du saut de sophistication accompli.
Côté force, la machine peut soulever et manipuler des charges allant jusqu'à environ cinquante kilogrammes. Sa portée — la distance qu'elle peut couvrir bras tendus — atteint 2,3 mètres. Ces capacités la rendent apte à des tâches physiques réelles : déplacer des pièces lourdes, charger et décharger, manipuler des objets encombrants et de forme irrégulière. Boston Dynamics insiste précisément sur ce point : Atlas est conçu pour « soulever et manœuvrer une grande variété d'objets lourds et irréguliers », c'est-à-dire ceux qui, dans une usine, sont justement les plus pénibles à manipuler pour un opérateur.
- 56 degrés de liberté : une mobilité fine répartie sur l'ensemble du corps, avec des articulations à rotation complète.
- Charge utile d'environ 50 kg : de quoi prendre en charge des tâches de manutention réelles.
- Portée de 2,3 mètres : un rayon d'action large pour saisir et déposer sans se déplacer.
- Préhenseur à quatre doigts : trois doigts et un pouce opposable, pour une prise polyvalente sur des objets de formes variées.
La main, justement, mérite une attention particulière. La version de production présentée au CES 2026 est équipée d'un préhenseur à quatre doigts — trois doigts et un pouce opposable. Ce détail compte : la préhension est l'un des défis les plus ardus de la robotique. Saisir un objet fragile sans le broyer, tenir fermement une pièce lourde, adapter sa prise à une forme inattendue, tout cela demande une combinaison de mécanique fine et de capteurs de force. Boston Dynamics avait d'ailleurs indiqué dès 2024 explorer « plusieurs variantes de préhenseurs », signe que la main du robot reste un terrain d'évolution active, à adapter selon les tâches visées.
L'autonomie : des batteries que le robot change lui-même
Un robot de terrain ne vaut que par son endurance. Sur ce point, la version de production apporte une réponse élégante. Atlas fonctionne sur batteries, avec une autonomie de l'ordre de plusieurs heures, mais surtout, il embarque un système de batteries interchangeables que le robot peut permuter lui-même. Autrement dit, plutôt que de rester immobilisé le temps d'une recharge, Atlas va chercher un bloc chargé, remplace son bloc épuisé et repart travailler. Cette autonomie de rechargement supprime l'un des principaux points de friction d'un déploiement industriel : le temps mort.
Pour un environnement de production qui tourne en continu, cette capacité change tout. Une flotte de robots capables de gérer leur propre énergie peut, en théorie, fonctionner sans interruption humaine dédiée à la recharge. C'est le genre de détail qui distingue une démonstration d'un outil réellement exploitable. La presse spécialisée relève par ailleurs une conception robuste, pensée pour l'atelier : résistance à la poussière et à l'eau permettant des nettoyages, et fonctionnement sur une large plage de températures. Ces caractéristiques traduisent une intention claire — sortir le robot du laboratoire pour l'installer durablement dans des environnements de travail exigeants.
À retenir. Un robot qui permute lui-même ses batteries supprime le temps mort. Sur une chaîne qui tourne en continu, c'est cette continuité opérationnelle — et non la prouesse technique — qui transforme une démonstration en outil réellement exploitable.
Un robot qui remplace seul sa propre batterie ne se contente pas d'une prouesse technique : il élimine le temps mort. Sur une chaîne qui tourne en continu, c'est cette continuité qui fait la différence entre une démonstration et un outil.
La perception : comment Atlas voit et comprend le monde
Un robot humanoïde ne peut agir que s'il perçoit correctement son environnement. C'est même l'une des conditions premières de son autonomie : avant de bouger, il doit savoir où il se trouve, ce qui l'entoure, où sont les objets à manipuler et les obstacles à éviter. Atlas s'appuie pour cela sur une combinaison de capteurs qui lui composent une représentation du monde en temps réel.
Vision, distance et équilibre
Le robot dispose d'une vision par caméras qui lui permet de reconnaître les objets et de se repérer dans l'espace. À cela s'ajoutent des capteurs de mesure de distance qui construisent une carte tridimensionnelle des alentours — la machine sait ainsi à quelle distance se trouve un mur, une étagère ou une pièce à saisir. Cette cartographie continue est la base de la navigation : elle permet de planifier un déplacement, de contourner un obstacle et d'ajuster une trajectoire en cours de route.
À ces sens tournés vers l'extérieur s'ajoute une perception de soi. Atlas embarque des capteurs inertiels — accéléromètres et gyroscopes — qui mesurent en permanence son orientation et ses accélérations. C'est cet organe interne, associé à des capteurs de force au niveau des articulations et des mains, qui lui donne son remarquable sens de l'équilibre. Le robot sait à chaque instant s'il penche, s'il glisse, si une charge le déséquilibre, et il corrige des dizaines de fois par seconde. Cette boucle de rétroaction ultra-rapide entre perception et action est le secret de la stabilité que l'on admire dans les vidéos.
La force au bout des doigts
Les capteurs de force méritent qu'on s'y arrête, car ils sont au cœur de la manipulation fine. Quand Atlas saisit un objet, il ne se contente pas de « voir » qu'il le tient : il sent la pression exercée par ses doigts. Cette information lui permet d'ajuster sa prise — serrer davantage une pièce lourde qui glisse, relâcher pour ne pas endommager un élément fragile. C'est cette perception tactile, combinée à la vision, qui rapproche le geste du robot de la dextérité d'une main humaine.
L'ensemble de ces capteurs ne fonctionne pas en silos. Leur force vient de la fusion : les données de vision, de distance, d'inertie et de force sont agrégées en continu pour produire une compréhension cohérente de la situation. C'est cette synthèse permanente qui permet à Atlas de marcher sur un sol irrégulier, de se rattraper après un déséquilibre ou de saisir un objet placé à un endroit qu'il n'avait pas anticipé. La perception n'est pas une couche parmi d'autres : c'est le socle sur lequel tout le reste repose.
Aucun capteur ne suffit à lui seul. C'est la fusion continue de quatre sources — vision, distance, inertie, force — qui produit la représentation unifiée permettant à Atlas de décider et d'agir, puis de corriger instantanément.
Le cerveau embarqué : l'IA qui fait avancer Atlas
Percevoir et bouger ne suffisent pas : encore faut-il décider quoi faire. C'est le rôle de l'intelligence embarquée, et c'est probablement le domaine où Atlas a le plus progressé. Historiquement, les mouvements du robot reposaient sur des algorithmes de contrôle finement réglés par des ingénieurs — un travail d'orfèvre qui expliquait la fluidité des acrobaties, mais qui demandait un effort de programmation considérable pour chaque nouvelle tâche.
Deux couches d'intelligence
Il faut distinguer deux niveaux dans le « cerveau » d'un robot humanoïde. Le premier est le contrôle moteur : les algorithmes qui gèrent l'équilibre, la locomotion et la coordination des mouvements en temps réel. C'est là que Boston Dynamics excelle depuis des années, avec un contrôle dynamique capable de maintenir la stabilité dans des conditions difficiles et de réagir instantanément à un imprévu. Le second niveau est la cognition : la capacité à comprendre une consigne, à planifier une suite d'actions, à s'adapter à une situation nouvelle sans être reprogrammé.
C'est sur ce second niveau que se joue la bascule en cours. Les progrès récents de l'intelligence artificielle — en particulier les grands modèles capables de traiter à la fois le langage, l'image et l'action — ouvrent la voie à des robots qui apprennent des tâches plutôt qu'on ne les leur programme intégralement. Un robot doté d'une telle cognition peut, en principe, recevoir une consigne exprimée en langage naturel, observer son environnement, en déduire les étapes à accomplir et les exécuter. C'est un changement de paradigme par rapport à la programmation traditionnelle, tâche par tâche.
Le contrôle moteur (en bas) est le domaine de maîtrise historique de Boston Dynamics. La couche cognitive (en haut), encore en construction via le partenariat avec Google DeepMind, doit donner à Atlas la capacité de comprendre et de s'adapter — le grand chantier ouvert du moment.
Le partenariat avec Google DeepMind
Pour franchir ce cap, Boston Dynamics a noué en 2026 un partenariat de premier plan avec Google DeepMind, l'un des laboratoires d'IA les plus avancés au monde. L'objectif annoncé est d'intégrer les modèles de fondation de DeepMind — sa famille dédiée à la robotique, Gemini Robotics — dans la pile de perception et de raisonnement d'Atlas. Un modèle de fondation, rappelons-le, est un grand modèle d'intelligence artificielle pré-entraîné sur d'immenses volumes de données, que l'on peut ensuite spécialiser pour des tâches précises. Appliqué à un robot, il vise à lui donner une compréhension plus fine du monde et une capacité de décision plus souple.
Ce rapprochement est significatif à plus d'un titre. Il illustre une tendance de fond du secteur : la séparation croissante entre le « corps » du robot — le matériel, où Boston Dynamics fait figure de référence — et son « cerveau », l'intelligence, où les laboratoires spécialisés apportent leur expertise. En associant l'excellence matérielle de l'un à la puissance cognitive de l'autre, le partenariat cherche à donner à Atlas ce qui lui manquait pour passer d'un exécutant hautement compétent à un agent réellement adaptable. C'est un pari sur la complémentarité des savoir-faire, et l'un des mariages les plus scrutés de la robotique actuelle.
La force d'Atlas a longtemps été son corps. Son avenir se joue désormais dans son cerveau — et le rapprochement entre l'excellence mécanique d'un constructeur et la puissance cognitive d'un laboratoire d'IA dessine la formule que tout le secteur cherche à trouver.
Hyundai, l'usine comme terrain d'application
Aucun robot industriel ne prend son sens sans un lieu où travailler. Pour Atlas, ce lieu s'appelle Hyundai. Le constructeur automobile coréen n'est pas un simple client : il est l'actionnaire majoritaire de Boston Dynamics depuis son acquisition de l'entreprise. Cette relation capitalistique explique la proximité étroite entre les deux organisations et la trajectoire industrielle du robot.
Un investissement de grande ampleur
Hyundai Motor Group a fait de la robotique un axe stratégique majeur. Le groupe a annoncé un investissement de 26 milliards de dollars dans ses opérations américaines, comprenant notamment la construction d'une usine de robots dont la capacité visée atteint trente mille unités par an. Ce n'est pas un chiffre anodin : il traduit l'ambition de déployer les robots de Boston Dynamics à grande échelle, par flottes entières, dans les sites de production du groupe.
Le calendrier avancé est éclairant. Les premières unités d'Atlas produites en 2026 sont d'ores et déjà entièrement affectées : elles partent vers un centre d'application robotique de Hyundai et vers Google DeepMind, pour les besoins du partenariat en intelligence artificielle. Hyundai prévoit d'utiliser le robot dans ses propres opérations de fabrication à un horizon de quelques années. La production, elle, a démarré immédiatement après l'annonce du CES, dans les locaux de Boston Dynamics.
Une conception pensée pour l'industrie automobile
Un aspect moins visible, mais capital, tient à la manière dont le nouvel Atlas a été conçu. Cette génération réduit drastiquement le nombre de pièces uniques du robot, et chaque composant a été pensé pour être compatible avec les chaînes d'approvisionnement de l'industrie automobile. Ce choix a une logique implacable : en s'appuyant sur les circuits de production et de fourniture déjà rodés du secteur auto, Boston Dynamics se donne les moyens de fabriquer ses robots en volume, de manière fiable et à un coût maîtrisé.
Dans ce cadre, un acteur du groupe joue un rôle clé : Hyundai Mobis, l'équipementier du conglomérat, fournira les actionneurs d'Atlas — c'est-à-dire ces « muscles » dont on soulignait plus haut l'importance stratégique. Les deux organisations comptent bâtir ensemble une chaîne d'approvisionnement fiable pour ces composants et accélérer le rythme de leur développement. On mesure ici la cohérence de l'ensemble : un constructeur qui investit, une usine qui accueille, un équipementier qui fournit les organes vitaux, et un robot dont chaque pièce est pensée pour s'insérer dans cet écosystème industriel. C'est ce qui distingue un prototype d'un produit.
À retenir. Actionnaire majoritaire (Hyundai), terrain d'application (usines du groupe), fournisseur d'organes vitaux (Hyundai Mobis pour les actionneurs) : l'écosystème industriel d'Atlas est complet sur les trois plans. C'est cette intégration verticale qui distingue un produit d'un prototype.
Ce qu'Atlas peut faire, concrètement
Assez de théorie : à quoi ce robot sert-il, sur le terrain ? La réponse s'organise autour de tâches où la combinaison de la mobilité bipède, de la force et de la manipulation fine apporte une vraie valeur. Le premier terrain d'application, on l'a vu, est l'usine — et plus précisément la manutention. Déplacer des pièces, charger et décharger, transporter des objets lourds ou de forme irrégulière d'un poste à un autre : ce sont des tâches physiquement exigeantes, répétitives, et souvent inconfortables pour un opérateur humain. C'est précisément là qu'un robot capable de soulever cinquante kilogrammes et de se faufiler dans un environnement conçu pour des humains trouve son utilité.
Manutention, logistique et postes pénibles
Dans un entrepôt ou sur une chaîne de montage, Atlas peut prendre en charge le déplacement de caisses, l'organisation de stocks, le transfert de composants entre postes. L'intérêt n'est pas seulement de gagner en cadence : c'est aussi de soulager les opérateurs des manipulations les plus fatigantes, celles qui, à la longue, pèsent sur le corps. Un robot humanoïde présente ici un avantage spécifique par rapport à un bras robotisé fixe ou à un chariot automatisé : sa forme lui permet d'accéder aux mêmes espaces qu'un humain, sans réaménager l'atelier. Il monte les mêmes marches, ouvre les mêmes portes, atteint les mêmes étagères.
C'est un argument déterminant du format humanoïde. Nos usines, nos entrepôts, nos espaces de travail ont été façonnés au fil des décennies pour des corps humains. Introduire une machine à la même échelle, avec deux jambes et deux bras, permet de l'insérer dans l'existant plutôt que de repenser toute l'infrastructure autour d'elle. Là où un robot spécialisé exige souvent qu'on adapte l'environnement à ses contraintes, l'humanoïde s'adapte à l'environnement. C'est plus lent à mettre au point, mais bien plus souple à déployer.
Atlas est-il adapté à votre tâche de manutention ?
Entrez les paramètres d'une tâche réelle. Le diagnostic compare vos besoins avec les spécifications de la version de production d'Atlas (CES 2026).
Au-delà de l'usine : les environnements exigeants
Le champ d'application ne se limite pas à la production. Depuis ses origines de plateforme d'intervention, Atlas porte l'ambition de travailler dans des lieux difficiles d'accès ou peu confortables pour l'humain. On peut penser à l'inspection de sites industriels complexes, à la logistique dans des espaces contraints, ou à des tâches de manipulation dans des conditions où la présence humaine prolongée est malaisée. Sa robustesse — résistance à la poussière et à l'eau, large plage de températures — le prédispose à ces environnements rudes.
Il faut toutefois garder la mesure. En 2026, l'usage réel et documenté d'Atlas concerne d'abord le contexte industriel de son partenaire Hyundai, et le développement de ses capacités cognitives avec DeepMind. Les applications plus larges — inspection, intervention, assistance — relèvent encore, pour l'essentiel, du potentiel et de l'expérimentation. Distinguer ce qui fonctionne aujourd'hui de ce qui se dessine pour demain est une hygiène de lecture indispensable face à un sujet aussi médiatisé.
- Manutention et logistique : déplacement de charges lourdes ou irrégulières, chargement, organisation de stocks. C'est l'application la plus concrète à ce jour.
- Postes physiquement pénibles : soulager les opérateurs des tâches répétitives et fatigantes sur les chaînes de production.
- Environnements exigeants : inspection et intervention dans des lieux peu accueillants pour une présence humaine prolongée — un potentiel en cours d'exploration.
- Insertion sans réaménagement : le format humanoïde permet d'utiliser les infrastructures existantes, pensées pour l'humain.
La course aux humanoïdes : où se situe Atlas ?
Atlas n'avance pas seul. L'année 2026 marque un tournant pour toute une industrie : le robot humanoïde passe du laboratoire à l'atelier, chez plusieurs acteurs à la fois. Comprendre la place d'Atlas suppose de le situer dans ce paysage, sans transformer cette section en palmarès — chaque programme suit sa propre logique.
Un secteur en pleine effervescence
Les chiffres donnent le vertige. Selon les estimations du cabinet TrendForce, les livraisons mondiales de robots humanoïdes devraient dépasser cinquante mille unités en 2026, soit plus de sept fois le volume de l'année précédente ; le cabinet Counterpoint Research recensait de son côté environ seize mille robots humanoïdes installés fin 2025. La progression est spectaculaire et traduit un basculement : après des années de démonstrations, les machines entrent réellement en production. Un trait commun structure d'ailleurs tout le secteur : ce sont massivement des constructeurs automobiles qui financent les grands programmes d'humanoïdes. Hyundai soutient Atlas, d'autres constructeurs appuient des projets concurrents. La raison est simple : l'automobile dispose des chaînes de production, des besoins de manutention et du savoir-faire industriel qui font de l'usine le terrain d'application naturel de ces robots.
Parmi les programmes les plus avancés, on peut citer, à titre de contexte, l'humanoïde de la société Figure, déployé dans une usine automobile aux États-Unis, ou le robot Optimus de Tesla, utilisé pour l'instant dans les propres sites du constructeur. Chacun incarne une approche distincte : certains misent sur la production de masse et un coût unitaire réduit, d'autres sur la sophistication du geste et la fiabilité industrielle. Atlas se range clairement dans cette seconde catégorie — celle de la maîtrise mécanique poussée et de l'intégration soignée dans un écosystème automobile établi.
La singularité d'Atlas
Qu'est-ce qui distingue Atlas dans ce concert ? D'abord, un héritage technique unique : plus d'une décennie de recherche sur la locomotion dynamique, matérialisée par des démonstrations d'agilité que peu d'acteurs égalent. Ensuite, une motorisation électrique de nouvelle génération, avec des actionneurs pensés pour la force et la précision. Enfin, une intégration industrielle rare, adossée à un actionnaire de poids et à une chaîne d'approvisionnement automobile. La combinaison de ces trois atouts — savoir-faire mécanique, motorisation moderne et ancrage industriel — dessine une identité claire.
Il serait néanmoins prématuré de désigner un vainqueur. La course aux humanoïdes n'en est qu'à ses débuts, et chaque acteur avance à son rythme avec ses propres priorités. Ce qui est certain, c'est que la compétition profite à l'ensemble du domaine : elle accélère les progrès, attire les investissements et fait mûrir des technologies qui, il y a peu, relevaient encore de la démonstration. Atlas occupe dans ce paysage une position singulière et solide, à la croisée de l'excellence technique et de l'ambition industrielle. Sa trajectoire mérite d'être suivie pour ce qu'elle révèle des choix d'ingénierie qui feront la robotique de demain.
Les défis qui restent à relever
Aucune plongée technique honnête ne serait complète sans un examen lucide des limites. Atlas est une machine remarquable, mais elle n'a rien d'un aboutissement définitif. Plusieurs chantiers restent ouverts, et les nommer, c'est mieux comprendre où en est réellement la robotique humanoïde.
Le premier défi est celui de l'autonomie cognitive. Si le contrôle du mouvement d'Atlas est d'un niveau exceptionnel, sa capacité à comprendre des situations nouvelles et à décider seul de la marche à suivre reste en construction. C'est précisément l'objet du partenariat avec Google DeepMind : doter le robot d'une intelligence assez souple pour gérer l'imprévu sans reprogrammation. Ce travail est en cours, et il serait imprudent d'annoncer qu'il est achevé. La cognition robotique demeure l'un des grands sujets ouverts du domaine.
Le deuxième chantier est celui de l'énergie. Les mouvements dynamiques et les systèmes de perception sont gourmands, ce qui limite la durée de fonctionnement entre deux recharges. Le système de batteries interchangeables apporte une réponse astucieuse en supprimant les temps morts, mais l'efficacité énergétique globale reste un axe de progrès. Un robot qui consomme moins pour un même travail sera toujours plus intéressant à déployer en masse.
Le troisième défi est industriel : produire ces machines en volume, de manière fiable et à un coût maîtrisé. C'est tout l'enjeu de la conception simplifiée et de l'adossement aux chaînes automobiles évoquée plus haut. Passer d'une poignée de robots à des flottes de plusieurs milliers exige une industrialisation sans faille — un défi de fabrication autant que d'ingénierie. La feuille de route de Hyundai, avec son usine dimensionnée pour des dizaines de milliers d'unités, montre que l'ambition est là ; reste à la concrétiser dans la durée.
Ces défis n'entament en rien l'intérêt du projet. Au contraire, ils le situent à sa juste place : celle d'une technologie en pleine maturation, qui vient de franchir le seuil du produit sans avoir épuisé son potentiel de progrès. Reconnaître le chemin qui reste à parcourir n'est pas minimiser l'accomplissement — c'est le mesurer honnêtement.
Ce qu'Atlas nous apprend sur la robotique de demain
Que retenir de cette anatomie ? D'abord, qu'Atlas incarne une transition historique. En passant de l'hydraulique à l'électrique, de la plateforme de recherche au produit industriel, le robot a changé de nature. Ses actionneurs électriques lui donnent une amplitude de mouvement qui dépasse le corps humain ; ses cinquante-six degrés de liberté, sa charge utile de cinquante kilogrammes et sa portée de 2,3 mètres en font un outil de manutention réel ; ses batteries qu'il permute lui-même effacent les temps morts. Chacune de ces briques répond à une exigence concrète du terrain.
Ensuite, qu'un robot humanoïde n'est jamais qu'un système : un corps, des sens, un cerveau. Le corps, Boston Dynamics le maîtrise depuis longtemps. Les sens — vision, distance, inertie, force — composent une perception fusionnée qui fonde la stabilité et la dextérité de la machine. Le cerveau, enfin, est le grand chantier du moment, et le partenariat avec Google DeepMind vise précisément à combler ce qui manquait pour passer d'un exécutant brillant à un agent adaptable. C'est l'alliance de ces trois dimensions qui définit un robot utile.
Enfin, qu'Atlas ne prend son sens que dans un écosystème. L'adossement à Hyundai, l'investissement massif dans une usine dédiée, la fourniture des actionneurs par Hyundai Mobis, la conception pensée pour les chaînes automobiles : tout cela raconte une même histoire, celle d'un robot conçu pour être fabriqué et déployé pour de vrai, pas seulement filmé. C'est cette cohérence industrielle, plus encore que la prouesse mécanique, qui distingue le nouvel Atlas de son ancêtre.
Pour un observateur de l'intelligence artificielle et de la robotique, la bonne posture n'est ni l'émerveillement naïf ni le scepticisme systématique. C'est la curiosité informée : comprendre comment fonctionne réellement une telle machine, ce qu'elle sait faire aujourd'hui, ce qui reste à inventer. Atlas offre un cas d'étude idéal, parce qu'il condense en une seule machine les grandes questions du domaine — la motorisation, la perception, la cognition, l'industrialisation. Le suivre, c'est suivre en direct la construction d'une technologie qui, brique après brique, quitte le laboratoire pour rejoindre le monde du travail. Et c'est, au fond, tout l'objet de cette chronique de terrain : voir concrètement ce que ces machines changent, là où elles se mettent réellement à l'ouvrage.
Sources
Cet article s'appuie sur des sources publiques et vérifiables :
- Boston Dynamics, « An Electric New Era for Atlas » (17 avril 2024) — bostondynamics.com (annonce de l'Atlas électrique, actionneurs, amplitude, partenariat Hyundai).
- Boston Dynamics, page produit — présentation de la nouvelle génération Atlas (annonce de mise en production, capacités) — bostondynamics.com/products/atlas (version de production, capacités).
- IEEE Spectrum, « Hello, Electric Atlas » — spectrum.ieee.org (analyse technique du passage à l'électrique).
- TechCrunch, « Boston Dynamics' Atlas humanoid robot goes electric » (17 avril 2024) — techcrunch.com (retrait de l'Atlas hydraulique, orientation produit).
- The Robot Report, « Boston Dynamics, Google reunite on next-gen Atlas humanoid » — therobotreport.com (partenariat Google DeepMind, Gemini Robotics).
- Wikipedia, « Atlas (robot) » — en.wikipedia.org (historique 2013, DARPA, salto arrière 2017, routine de gymnastique 2019, caractéristiques hydrauliques).
- The Register, « Boston Dynamics beats Tesla to the humanoid robot punch » (6 janvier 2026) — theregister.com (lancement CES 2026, contexte de la course aux humanoïdes).
- TrendForce, « AI to Reshape the Global Technology Landscape in 2026 » (27 novembre 2025) — trendforce.com (prévision de plus de 50 000 robots humanoïdes livrés dans le monde en 2026).
- Counterpoint Research, « Global Humanoid Robot Installations Reach 16,000 Units in 2025 as Mass Production Picks Pace » — counterpointresearch.com (installations mondiales de robots humanoïdes en 2025).